当信息技术融入运营技术:工业运营 X 如何将自动化提升到新水平
自动化是现代工业的基础,我相信大家对此都认同。无数制造任务已实现自动化,以提高生产力、速度和效率,成功的企业已将其自动化优化到了极致。但接下来呢?如果您需要更高的灵活性该怎么办?诸如制造业中的单件小批量生产、仓储中的高级自动化以及回收利用等趋势,导致工业运营中的情况更加难以预测,这使得将高度自动化的工厂转变为“自适应自动化”解决方案的需求日益增加。好消息是,如今通过将信息技术(IT)和运营技术(OT)领域结合,利用人工智能和现代软件开发方法进行自动化和工程设计,这已经成为可能。

机器人应该做却做不到的工作
让我们从一个常见的例子开始:想象一下您在网上订购了商品。当您的订单到达配送中心时,订购的商品从高层货架上取出,放入传送带上的运输箱中。箱子经过人工操作,工人为每个订单挑选出相应的物品。您知道吗,几乎每一个在线零售订单都是由人工处理的吗?工人们要连续数小时重复同样的动作。听起来这是机器人的工作,对吧?这些工作本应由自动化机器人来完成,但存在一个问题:机器人无法识别它们未被编程识别的陌生物体。在大多数情况下,机器人要执行的每一项任务以及需要移动的每一个物体都需要提前进行精确的映射和编程。如果物品变体过多,这不仅耗时,而且几乎是不可能的:例如,在电子商务网店中,如果物品的形状、大小或包装不断变化,或者物品由于是软性的而没有固定形状。如何解决这一挑战?我们需要在运行时具有灵活性,需要使机器能够更自主地行动,以便它们能够不断对新情况做出反应。同时,我们也需要将工人从繁琐、重复的任务中解放出来。
这一点尤为关键,因为这些工作不受欢迎,然而对仓库工人的需求却在增加。例如,到 2030 年,美国将需要 750 万名全职仓库工人来执行重复的搬运任务(来源:Interact Analysis 2023)。需求平均增长排名第一的工作是箱对箱拣选。这是一个关键的订单履行过程,是一项非常单调、对脑力要求很高的任务,没有人愿意长时间从事。因此,美国仓库行业的员工离职率超过 46%(来源:Interact Analysis 2023)。如果有一种方法能让工人从繁琐、累人的任务中解脱出来,让他们专注于更有吸引力和成就感的工作,那不是很好吗?
如何让机器人自动变得智能
在高层仓库中有一些区域已经实现了高度自动化,但到目前为止,箱对箱拣选还没有实现——除非自动化变得更先进、更具适应性和智能化。这需要将信息技术领域的方法和机制引入运营技术领域:例如,人工智能(AI)和数据分析。
好消息是,在西门子,我们已经通过新功能扩展了我们成熟的全集成自动化(TIA)自动化产品组合,将信息技术和尖端技术(如人工智能,更具体地说是机器学习)引入车间。我们开发了一个解决方案:SIMATIC 机器人拣选 AI。它是用于单件拣选机器人应用的预训练、基于深度学习的视觉软件。它在运行时对任意物品的吸盘抓取点做出精确可靠的决策——无需额外基于 CAD 的培训。
缩小技术工人差距
SIMATIC 机器人拣选 AI 使用工业级生成式人工智能,对如何在现实世界中拣选任何给定物品做出准确决策。它使机器人系统能够在仓库中自动完成当今的手动和复杂的单件拣选任务。通过在车间采用基于人工智能的解决方案,我们可以填补单调重复任务的劳动力缺口,使工人能够提升技能以从事其他工作。
然而,这只解决了劳动力危机的一部分。自动化本身正在发生变化,自动化工程师的工作和任务也在发生变化。我们正在看到向更软件定义的自动化的转变,以创建更具适应性的自动化环境。这意味着将软件开发的方法和机制引入自动化,为熟悉信息技术的员工提供他们熟悉的解决方案。
软件定义的应用如何为车间带来适应性
具体来说:客户现在可以使用虚拟 PLC 根据需求灵活扩展其控制,并受益于工业边缘的中央类信息技术管理机制。当然,人机界面也是如此。当您已经在使用工业个人计算机(IPC)和工业边缘时,为什么不在工业边缘上使用 SIMATIC WinCC Unified 作为人机界面(HMI)面板呢?好处是:使用任何设备控制机器,并通过工业边缘集中管理一切。除了控制器和面板方面,还有其他优势。
工程方面呢?想象一下一个基于 Visual Studio Code 的最先进的 IT 精益开发环境,用于对 SIMATIC PLC 进行编程和维护。这将把协作、版本控制、包管理等经过验证的 IT 工具和方法集成到工程中。我们类似 IT 的工程 SIMATIC AX(自动化扩展的缩写),弥合了软件开发与工业自动化之间的差距,使具有软件自动化能力的工程师能够拥有一个多功能且适应性强的工具链来管理其模块化工程工作流程。
释放数据的力量
从工程到运营:自适应自动化依赖于数据的可用性。实现高效且数据驱动的生产需要数据分析、模式识别和内容合成。工业边缘提供了强大的数据可用性,这是软件定义自动化的一个基本方面。从自动化生产向自适应生产的过渡需要数据利用和基于文本的生产。挖掘和可视化这些数据有助于数据驱动生产,提高效率和可持续性,同时促进 IT/OT 融合。
借助 SIMATIC 现场数据赋能(FDE)网关,以前无法访问的数据可以直接提供给边缘和云系统。该网关结合了软件和硬件组件,确保无需额外安装传感器。当然,数据需要进行编排,这就是工业信息中心的用武之地:这是一个中心位置,车间数据在这里被转化为一种通用的“语言”,以便 IT 系统进一步处理它们。但是您的个性化需求呢?为了使数据分析普及化,我们帮助非程序员的领域专家使用我们的低代码平台 Mendix 及其与我们的工业边缘系统的直接连接来构建自己的仪表板和分析工具。
利用人工智能以无数方式优化生产
目前最受关注的一项技术是生成式人工智能,这项技术也将在工业中发挥巨大潜力:例如,通过从数据中生成自我优化的决策建议,以及分析数据(包括实时数据、手册信息和机器概念)的复杂组合。生成式人工智能是西门子工业副驾驶的核心,我们与微软合作开发了这一产品:第一个用例——工程工业副驾驶——帮助为工厂中的机器编写复杂的编程代码并查找软件错误。
今天体验自动化的未来
综上所述:自动化是现代工业的基础,全集成自动化为您的高级自动化解决方案奠定了基础。软件定义的自动化将提供自适应解决方案,为制造业带来所需的适应性。机器人技术和人工智能将为车间带来增值,尤其是当结合生态系统合作伙伴的优势和技能时。
资讯来源:blog.siemens.com
8 天前
“如果技术不存在,就无从监管。” 黄仁勋进一步强调,如果AI产业无法蓬勃发展,“那就没什么可监管的了”。
8 天前
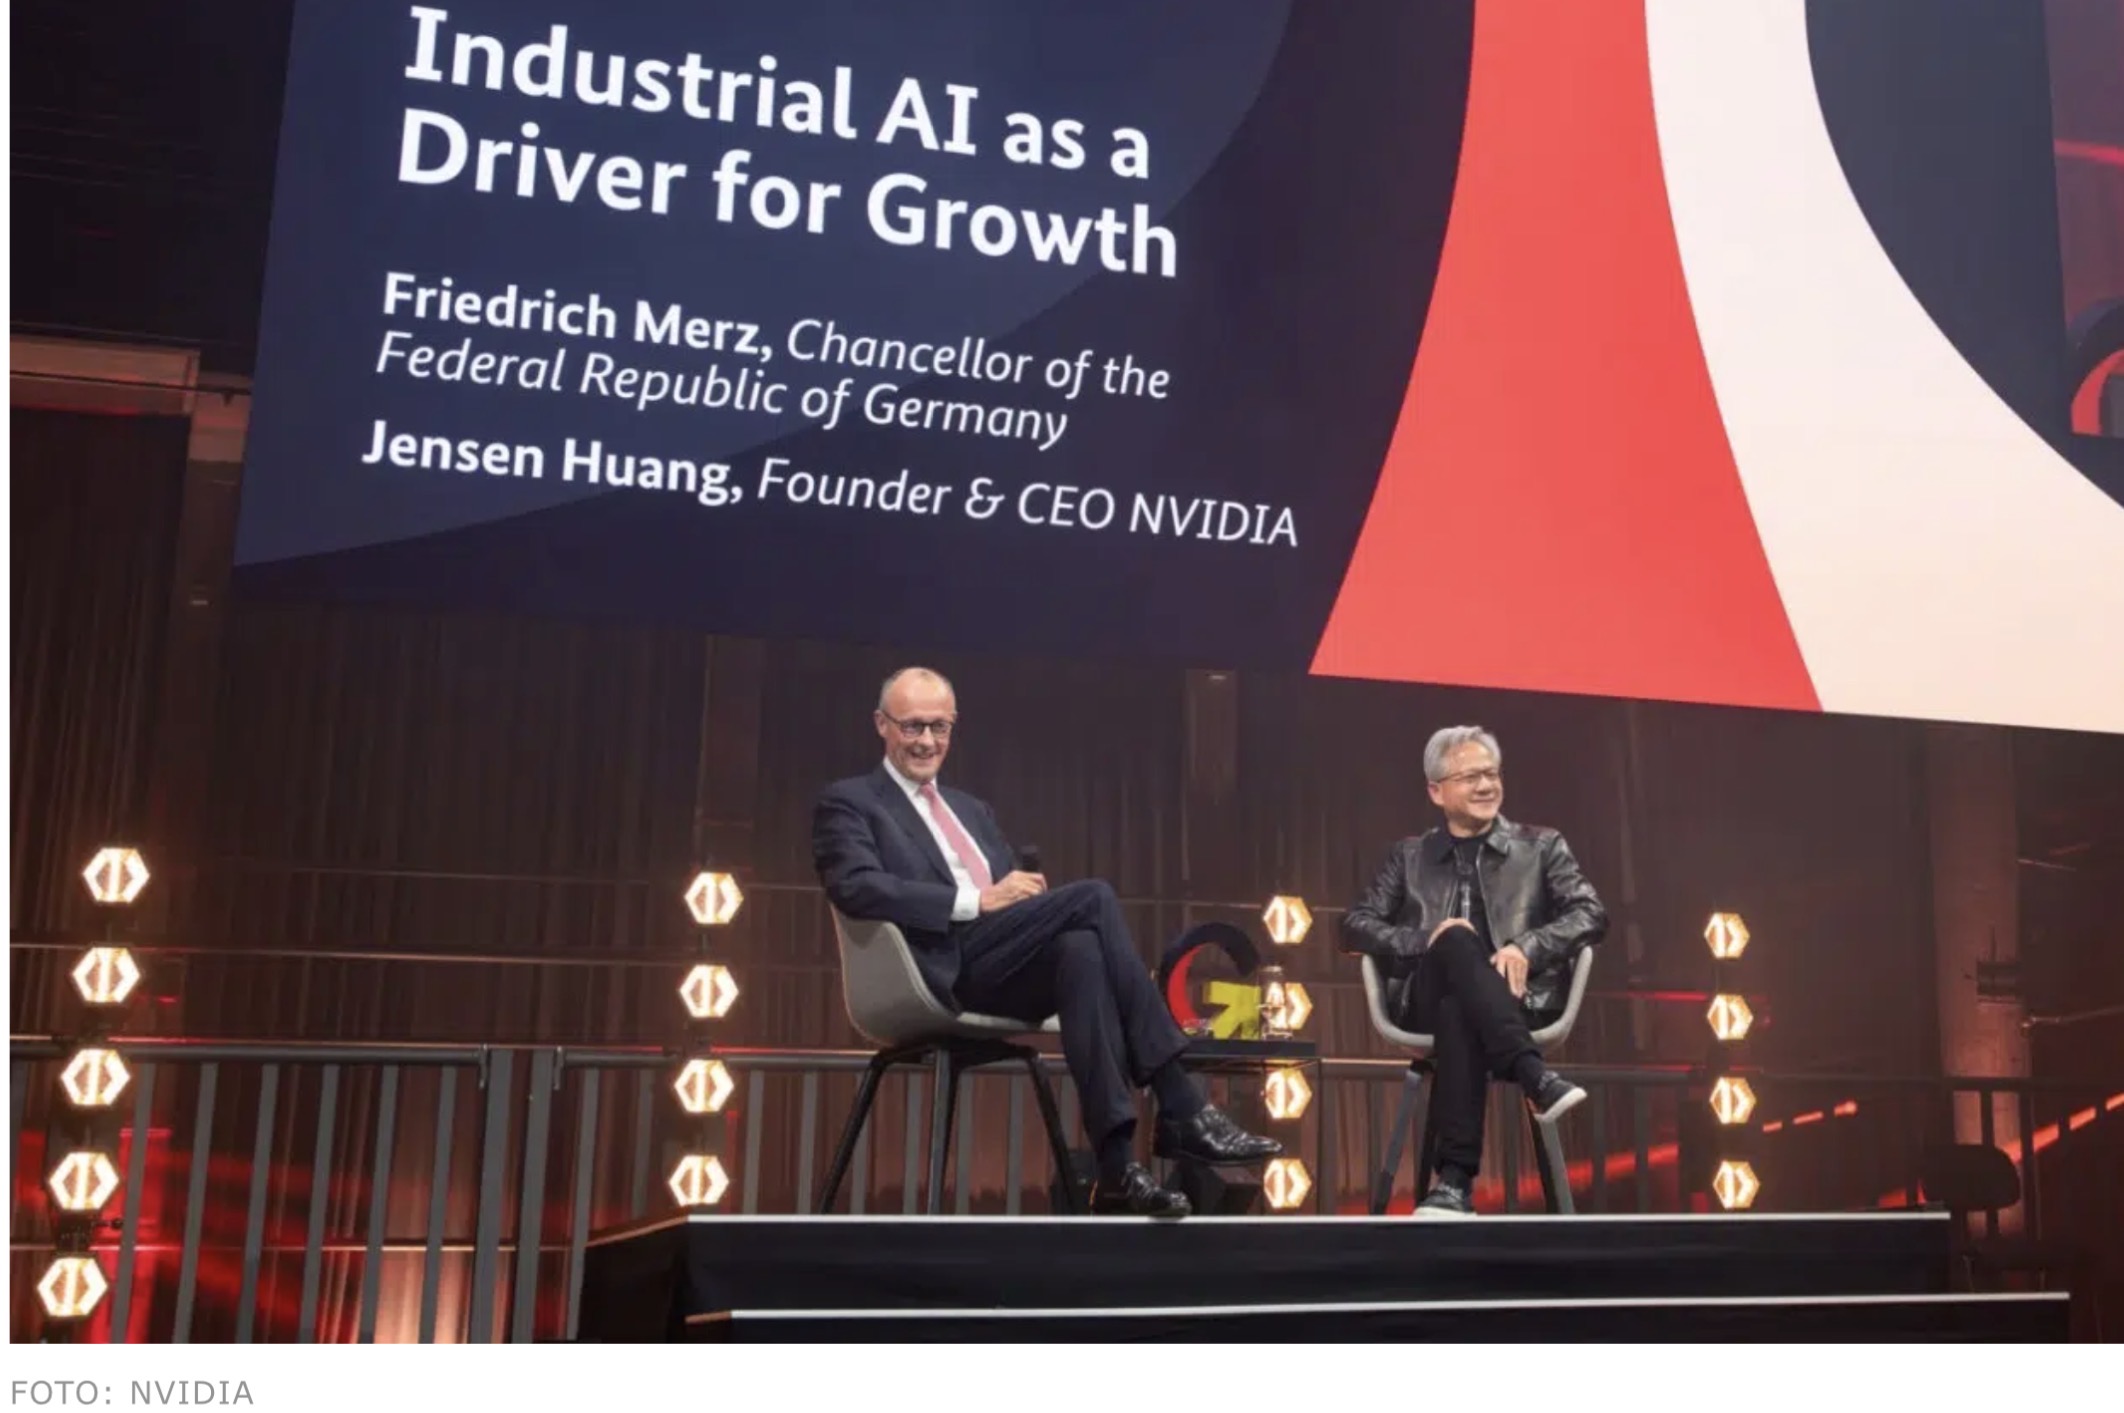
很多人以为 AI 时代的终局是“无人工厂”。黄仁勋在柏林给的版本,温柔得多,也更德国:电子不取代原子;它让原子被理解得更深。
12 天前
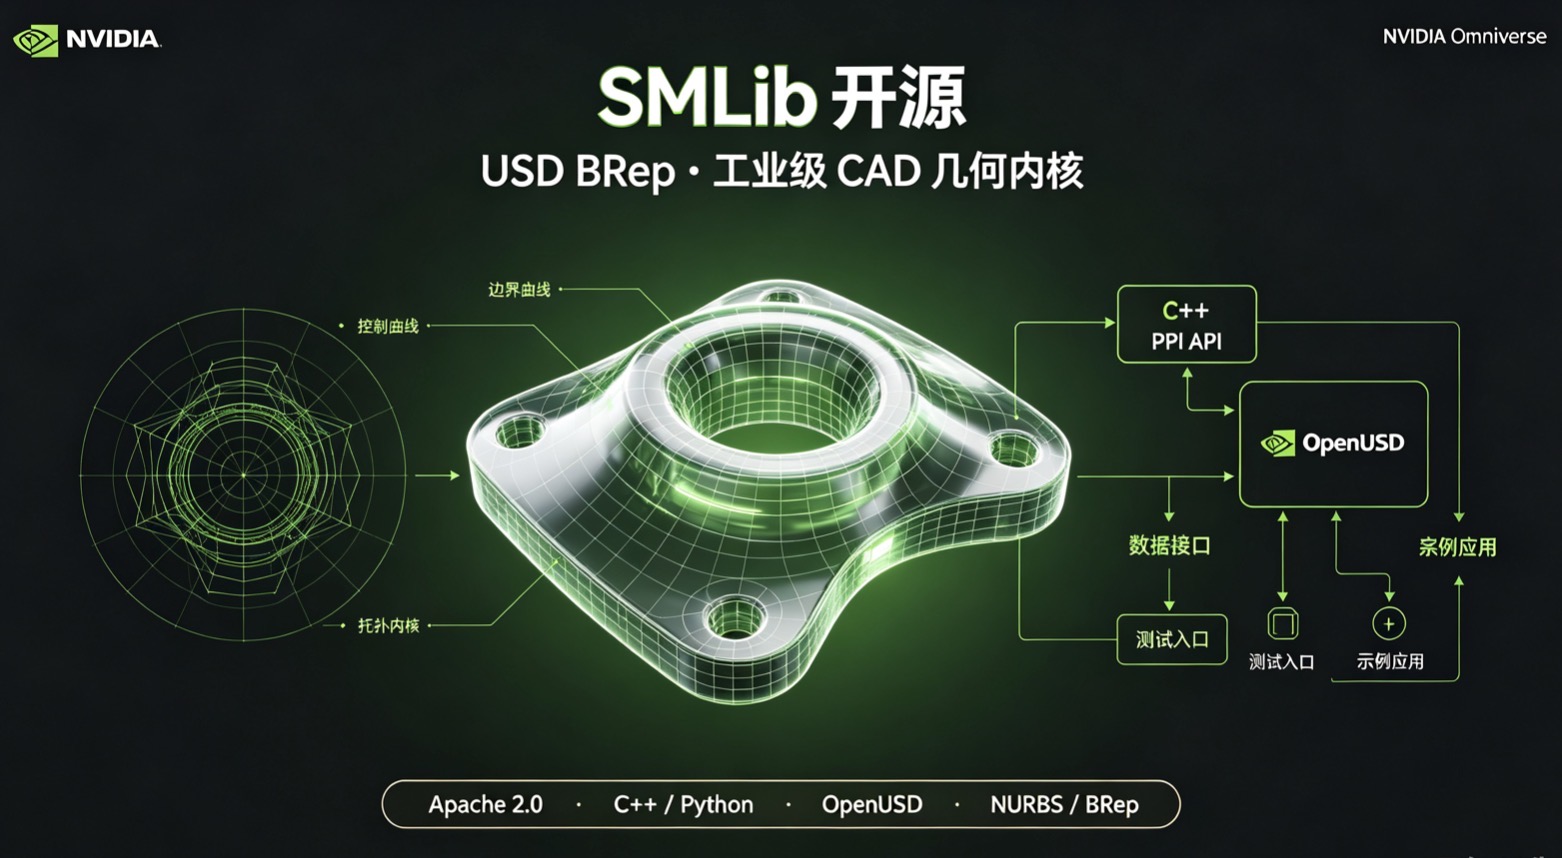
未来打通3D视觉表现和结构设计,可实现真正的高精可视化工业数字孪生。
3 个月前
西门子Xcelerator开放式数字商业平台作为正式发布生态合作伙伴"繁星计划",旨在发挥平台网络效应,与生态伙伴共享知识与技术资源,共创面向客户的解决方案,共赢数字化与低碳化新机遇。

9 个月前
简要结论:物理AI(Physical AI)正在成为人工智能发展的新方向,它的现实性在于能否真正理解并遵循物理规律。目前已有测试框架和硬件架构推动落地,但仍存在显著差距,现实应用需要长期迭代。 什么是“物理AI” 定义:物理AI强调让人工智能不仅能生成文本或图像,还要能在现实世界中遵循物理定律,具备“具身智能”(Embodied AI)的能力。 目标:解决 AI 在仿真到现实(Sim-to-Real)转化中的落地难题,让机器人、自动驾驶、数字孪生等应用更可靠。 当前研究进展 PAI-Bench 测试框架:佐治亚理工学院与卡内基梅隆大学团队提出的标准,用于评估 AI 是否理解物理规律。测试包含 2808 个真实案例,涵盖自动驾驶预测、机器人操作等场景。结果显示:人类准确率约 93.2%,而最佳 AI 模型仅 64.7%。 英伟达“物理AI”战略:在 CES 2026 提出,基于 Vera Rubin 超算平台 + Omniverse 仿真环境 + Jetson T4000 边缘硬件,构建闭环架构,强调“不要只生成像素,要生成行动”。 ✅ 现实性分析 优势: 技术驱动:硬件(GPU、边缘计算)和仿真平台(Omniverse)已具备支撑条件。 应用需求强烈:自动驾驶、机器人、工业制造等都需要 AI 遵循物理规律。 研究路径明确:已有标准化测试框架(PAI-Bench),为模型改进提供方向。 局限: 理解不足:现有模型在物理推理上的表现远低于人类水平。 数据难题:物理规律涉及连续性和复杂交互,难以通过大规模数据直接学习。 落地成本高:需要强算力、精细仿真和高性能硬件,短期内难以普及。 ⚠️ 风险与挑战 幻觉问题:AI可能生成视觉效果逼真但违反物理规律的结果。 安全性:在自动驾驶或机器人场景中,错误的物理推理可能导致事故。 标准缺失:虽然有 PAI-Bench,但行业尚未形成统一的评估体系。 综合评价 物理AI的现实性在于“方向明确、路径清晰,但短期难以完全落地”。 它更像是未来十年 AI 的关键突破口:从“生成像素”走向“生成行动”。目前仍处于探索阶段,但随着硬件、仿真和测试框架的成熟,物理AI有望逐步应用于自动驾驶、机器人和工业场景。
10 个月前
YOLO(You Only Look Once),这确实是目前计算机视觉领域最热门、应用最广泛的目标检测算法之一。 简单来说,如果把计算机看作一个学生,传统的检测算法像是让学生“拿着放大镜,一点点扫描图片里有什么”,而 YOLO 则是让学生“一眼扫过整张图,立刻说出图里有什么、在哪儿”。 这种“一眼识别”的特性,让 YOLO 在速度和准确性上取得了极佳的平衡。结合掌握的资料,这里为你详细拆解一下 YOLO 的核心原理、发展历程以及它在现实中的应用。 ? YOLO 的核心工作原理:像人眼一样“扫视” YOLO 的核心思想是将目标检测问题转化为一个回归问题。它不需要像旧算法(如 R-CNN)那样先猜区域再识别,而是通过一次神经网络计算,直接从图像像素回归出物体的位置和类别。 我们可以把它的工作流程想象成老师给班级分组: 网格划分(Grid Cells): 算法会将输入的图像划分为 S times S 个小格子(例如 7x7)。如果一个物体的中心点落在某个格子里,那个格子就“负责”检测这个物体。 边界框预测(Bounding Boxes): 每个格子会预测出几个边界框(例如 2 个),每个框包含 5 个参数:中心坐标 (x, y)、宽 w、高 h 以及一个置信度(表示框里确实有物体的概率)。 类别概率(Class Probabilities): 同时,每个格子还会预测这个框内物体属于各个类别的概率(比如是猫的概率 80%,是狗的概率 5%)。 非极大值抑制(NMS): 因为多个格子可能会检测到同一个物体,最后会通过 NMS 算法“去重”,保留得分最高的框,去掉重叠度高且得分低的框。 ? 从 V1 到 V8:YOLO 的进化之路 YOLO 算法自 2015 年诞生以来,经历了多次重大的架构升级。为了让你更直观地了解,这里整理了主要版本的演进逻辑: YOLOv1: 首次提出“单阶段检测”概念,将检测视为回归问题。 开创性工作,速度快,但小目标检测精度一般。 YOLOv2/v3: 引入 Anchor Boxes(先验框)和多尺度预测。 检测精度大幅提升,尤其是小物体。v3 成为经典里程碑。 YOLOv4: 集成了大量优化技巧(CSPDarknet, PANet, Mosaic数据增强)。 在保持速度的同时,精度达到了当时的顶尖水平。 YOLOv5: 基于 PyTorch 实现,工程化极佳。 极易上手,提供了从小到大的多种模型(s/m/l/x),部署方便,工业界主流。 YOLOv8: 最新主流版本,进一步优化了架构和损失函数。 性能更强,支持分类、检测、分割等多种任务,是目前的首选之一。 ? 为什么 YOLO 如此受欢迎? ⚡ 极快的速度: 由于只需要“看一次”,YOLO 可以轻松达到实时处理(如 45 FPS 甚至更高),非常适合处理视频流。 ? 全局视野: 它在预测时利用了整张图的上下文信息,因此在背景中误检(把背景当作物体)的概率比两阶段算法要低。 ?️ 强大的泛化能力: 它学习到的特征具有很好的通用性,迁移到其他数据集上通常也能取得不错的效果。 ? 实际应用场景 基于 YOLO 的这些特性,它在很多领域都有广泛的应用: ? 智慧安防: 实时监控画面中的人体检测、异常行为识别。 ? 自动驾驶: 识别道路上的车辆、行人、交通标志,为车辆决策提供依据。 ? 工业质检: 在生产线上快速识别产品缺陷、零件缺失或错位。 ? 医疗影像: 辅助医生识别 X 光片或 CT 图像中的病变区域(如肿瘤)。 ? 物流分拣: 识别包裹上的条形码或分类标签。 ? 对初学者的建议 如果想入门或使用 YOLO 进行图像识别: 新手入门: 推荐从 YOLOv5 或 YOLOv8 开始。它们的官方文档非常完善,代码(通常是 PyTorch 版本)易于理解,且社区支持丰富。 数据准备: 图像识别的效果很大程度上取决于数据。你需要准备标注好的数据集(通常标注工具会生成 .txt 或 .xml 文件,标明物体的类别和坐标)。 硬件要求: 虽然 YOLO 很快,但训练过程通常还是需要 GPU(如 NVIDIA 显卡)来加速。
10 个月前
MuJoCo+机器学习的核心是用MuJoCo做高精度物理仿真环境,搭配强化学习(RL)、模仿学习(IL)、最优控制等算法,快速训练机器人/智能体策略,实现高效迭代与sim-to-real迁移 。以下是关键清单与实操要点。 一、核心组件与安装 核心库:MuJoCo本体(C/C++引擎)、mujoco-py(Python绑定)、MJX(JAX原生,GPU/TPU并行,强化学习首选) 依赖框架:Gymnasium/MuJoCo Gym(标准环境)、JAX/PyTorch/TensorFlow(算法训练)、Robosuite/Robomimic(机械臂IL) 安装步骤: 1. 安装MuJoCo(含许可证): pip install mujoco 2. 安装MJX(JAX生态): pip install mujoco 3. 环境库: pip install gymnasium robosuite robomimic 二、常用应用场景与算法 强化学习(主流):机械臂抓取/操作、四足/人形机器人运动、灵巧手控制;常用算法PPO、SAC、TD3、DQN,并行rollout提升效率 模仿学习:用BC、GAIL、AMP复现人类/专家演示,适合复杂操作;依赖Robosuite采集数据、Robomimic训练 最优控制:LQR/iLQR用于高精度轨迹跟踪,结合MuJoCo接触模型与可微分仿真,适合模型已知场景 三、快速上手流程(以PPO训练机械臂为例) 1. 定义MuJoCo模型:用XML描述机械臂(如Panda/UR5)、关节、接触参数与奖励函数 2. 封装Gym环境:继承 gym.Env ,实现 step() / reset() / render() ,输出状态/图像观测 3. 构建PPO策略:用PyTorch/JAX写Actor-Critic网络,设置学习率、折扣因子、clip参数 4. 并行训练:用MJX+JAX实现批量环境并行,GPU加速;训练10⁵-10⁶步,监控奖励与成功率 5. 评估与迁移:测试收敛策略,用领域随机化提升sim-to-real鲁棒性 四、关键优化与工具 性能:用MJX+JAX JIT实现上千环境并行,训练速度提升10–100倍 仿真精度:调 impratio (摩擦/穿透权衡)、软接触模型,减少仿真-现实差距 可视化:用MuJoCo原生渲染或 matplotlib /TensorBoard监控训练曲线与状态 数据集/基准:LocoMuJoCo(运动IL)、MuJoCo Playground(快速上手)、Robomimic Benchmark(操作) 五、避坑要点 奖励函数设计:稀疏奖励难收敛,用稠密奖励+ shaping(如距离惩罚、平滑动作) 接触不稳定性:降低 timestep 、启用soft contacts,避免刚体穿透 并行训练:MJX优先,避免mujoco-py多线程GIL瓶颈;图像观测用离线渲染加速 sim-to-real:添加质量/摩擦/噪声随机化,提升策略泛化性 六、入门项目推荐 1. 基础:MuJoCo Gym的 Hopper-v4 (PPO训练) 2. 进阶:Robosuite+PPO实现机械臂抓取,用RGB-D图像观测 3. 高阶:MJX+LocoMuJoCo训练四足机器人,实现跑跳与摔倒恢复

1 年前
KI-Marktplatz.com:德国AI平台公司业务介绍 AI-Marktplace(也称为KI-Marktplatz)是一家德国AI平台公司,总部位于德国(与帕德博恩大学和弗劳恩霍夫研究所等机构紧密合作),专注于为工程领域的产品开发者和团队提供定制化的AI解决方案。该平台于2020年代初推出(由联邦经济和能源部BMWk资助的“AI作为生态系统驱动者”竞赛项目),旨在通过生成式AI(GenAI)加速工业创新,帮助企业从产品构想到市场推出的全过程实现效率提升、开发时间缩短和成本降低。公司将前沿研究与实用工程经验相结合,强调无缝集成AI到现有IT系统中,避免业务中断。 业务模式 AI-Marktplatz.com 采用数字市场平台模式,连接AI解决方案提供商、专家和用户。核心是通过咨询、实施和合作伙伴生态变现: 收入来源:定制咨询服务、PoC(概念验证)开发、部署支持,以及市场交易(如AI模型和技术授权)。 价值主张:端到端支持,从用例识别到规模化部署,通常在4周内从idea到PoC,帮助企业自动化例行任务、标准化设计并提升创新潜力。 主要服务 平台的服务分为三个阶段,覆盖工程全生命周期: 用例识别(Use Case Identification):系统分析过程痛点,提供AI专家访问和个性化推荐,帮助企业识别KI应用机会(如需求工程中提升50%生产力)。 用例实施(Use Case Implementation):快速开发和测试PoC,验证AI益处并降低风险,聚焦于机械、电子、软件和系统建模。 用例 rollout(Use Case Rollout):无缝扩展和集成AI解决方案到现有系统中,支持产品生命周期管理(PLM),如变体管理和追溯性搜索。 其他扩展服务包括: AI在需求工程中的应用(生成规格文档)。 聊天助手辅助系统工程。 生成式AI在机械设计(标准化零件)、电子(SPS代码生成)和软件开发中的集成。 目标受众 主要针对工业工程团队和产品开发者,包括制造业、汽车、机械和电子行业企业(如Claas、Hella Gutmann、Diebold Nixdorf)。适合希望通过AI自动化设计、减少制造成本并加速市场引入的中型企业。 关键平台功能 AI市场:汇集AI模型、技术、基础设施和用例库,支持云端(如领先云提供商)或本地部署。 技术栈:基于客户需求选择基础模型、GenAI框架(如最新生成技术),并集成IDS(International Data Spaces)参考架构,确保数据安全和主权。 创新支持:访问研究网络,保持趋势前沿;覆盖领域包括系统建模、学科特定开发和PLM优化。 独特卖点:工业级AI集成(非通用工具),强调安全、效率和可扩展性;通过网络连接研究(如帕德博恩大学HNI)和行业实践。 合作伙伴与独特优势 合作伙伴:与研究机构(如帕德博恩大学HNI、弗劳恩霍夫IEM、ITS-OWL)和行业协会(如prostep ivip、KI Bundesverband、International Data Spaces Association)紧密合作。实际案例包括Westaflex、Übermetrics Technologies等企业的AI集成。 背书:获得acatech成员Prof. Dr.-Ing. Jürgen Gausemeier、KI Bundesverband的Vanessa Cann等专家认可,突出平台的可靠性和创新性。 独特优势:结合学术研究与企业实践,提供“即插即用”AI解决方案;强调数据主权(通过IDS),适合对隐私敏感的德国工业。 整体使命 KI-Marktplatz.com 的使命是为产品开发者提供工业适用的AI工具,解锁生成式AI在工程中的潜力。通过加速开发、提升产能和降低风险,帮助企业更快地将创新推向市场,最终推动德国工业的数字化转型。